
 Підпишіться на нас в Google
В останні роки гуманоїдні роботи досягли значного прогресу завдяки розвитку мініатюрних електродвигунів, які дозволили вбудувати їх у суглоби, а також штучного інтелекту, що дає їм змогу логічно аналізувати навколишнє середовище та коригувати свої дії.
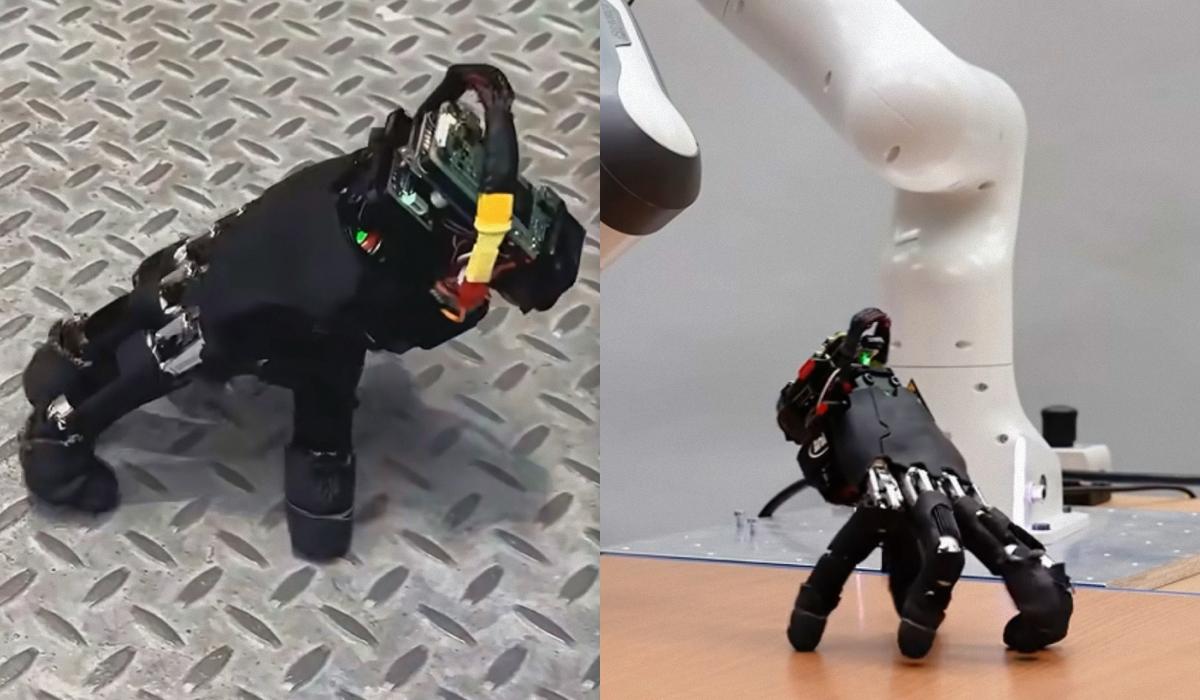
Як пише PiataAuto.md, команда інженерів з університету ETH Zurich у Швейцарії створила роботизовану руку, яка може самостійно пересуватися. За їхніми словами, ця рука може виявитися дуже корисною для доступу до вузьких місць і важкодоступних просторів, куди не можуть проникнути навіть чотириногі роботи.
Найскладнішим завданням було забезпечити рівновагу та пересування роботизованої руки за допомогою п’яти пальців. За словами інженерів, головна складність рухомої руки полягає в тому, що вона має спиратися на п’ять елементів різного розміру, а не на дві однакові опори. А це означає необхідність розробки набагато складніших алгоритмів підтримання рівноваги та пересування в різних умовах.
Команда інженерів взяла за основу китайську роботизовану руку, виготовлену компанією Wuji. Ця китайська компанія розробила руку з власними електродвигунами та 20 точками зчленування. Електродвигуни невеликі, оснащені самоблокувальними механізмами та здатні реагувати за мілісекунди. Однак ця рука призначалася для компаній-виробників гуманоїдних роботів, які могли б придбавати її у постачальника як комплектуючий елемент та інтегрувати у своїх роботів.
Швейцарці оснастили руку додатковим модулем, що містить батарею для живлення двигунів, кілька датчиків, зокрема гіроскопічні, та комп’ютер для обробки всіх даних. Вага оригінальної руки становила менше 600 г, але зі швейцарським обладнанням вона важить понад 800 г.
Потім швейцарські інженери створили цифрову модель руки та впровадили в неї фізику всіх суглобів, масу, тертя та затримки контролера. Ця цифрова модель потім пройшла безліч симуляцій, під час яких вона падала й навчалася, які рухи допомагають їй зберігати рівновагу: якими пальцями, під яким кутом, з якою синхронізацією та послідовністю.
Процес навчання оцінювався балами за різними заданими базовими параметрами, і в результаті, без ручного задавання точних параметрів, рука навчилася, які рухи їй потрібно виконувати, щоб контролювати себе та пересуватися по різних поверхнях.
У публікації підкреслили, що в результаті рука змогла стати повністю самостійною та навчитися пересуватися по різних поверхнях. А якщо вона падає, то знає, як піднятися.
Рука здатна пересуватися зі швидкістю 9,3 см/с і покладається на власні датчики. У нинішній експериментальній версії рука не оснащена відеокамерою, але під час демонстрації використовувалася зовнішня відеокамера, яка передавала їй дані.
Команда інженерів у захваті від результату і заявляє, що навіть вони не можуть повністю уявити собі весь спектр галузей, де може бути застосований їхній винахід, але величезний досвід, отриманий у ході цієї роботи, зокрема в навчанні руки утримувати рівновагу за допомогою п’яти різних пальців, є надзвичайно цінним.
Гуманоїдний робот навчився ходити по піску, гравію та слизьких поверхнях
Раніше дослідники з Технологічного інституту Джорджії розробили новий алгоритм машинного навчання, який дозволив гуманоїдному роботу впевнено пересуватися по піску, гравію, мокрій траві, схилах, сходах та слизьких поверхнях.
На відміну від традиційної схеми, де моделі навчаються послідовно, новий підхід передбачає одночасне навчання обох моделей. Це дозволило створити систему керування, яка успішно працює навіть на поверхнях, яких робот ніколи раніше не "бачив".
